Digitaler Zwilling 1.0.1 und Seenebel
Wir haben beschlossen, die Komplexität des geplanten Vorhersagemodells herunterzubrechen, und uns iterativ und praktisch dem Thema zu nähern. Das bedeutet, dass wir einen ersten digitalen Zwilling entwickelt haben, die Version 1.0.1., den wir während der Saison 2020 in mehreren Praxistests, also einzelnen Törns, einsetzen und dann anpassen werden. Ein wichtiger Bestandteil dieser Aufgabe wird die Dokumentation und Bewertung der Abweichung des Modells von den tatsächlichen Törnverhältnissen sein.
Dei erste Aufgabe besteht darin, einen Törnplan zu machen und einzelne Wegpunkte festzulegen. Wir entscheiden uns für einen Törnplan von der Bucht unterhalb Afionas, nach Kerkyra, der Hauptstadt von Korfu. Das ist ein Törn mit circa 32 Seemeilen der von der Nordwestküste an die Ostküste Korfus führt. Mithilfe von Navionics wird ein Törnplan mit Wegpunkten erstellt und in Excel heruntergeladen. Dort können die Wegpunkte im Dezimalsystem angezeigt werden. Nun gilt es den Abstand zwischen den einzelnen Wegpunkten zu bestimmen und das ist komplexer als man denkt, da die Erde bekanntermaßen eine ungleichmäßige Kugel oder ein Ellipsoid ist. Der kürzeste Abstand zwischen zwei Punkten ist nicht die gerade Linie, die man auf einer Landkarte mit dem Lineal ziehen könnte. Tatsächlich ist die Berechnung äußerst komplex, erfolgt iterativ und kann mit der Methode von T. Vincenti sehr genau bestimmt werden. Mit dem Satz von Phytagoras können wir für das erste Modell die Distanz aber relativ genau bestimmen, da es sich um sehr kurze Abschnitte zwischen Wegpunkten handelt. In weiteren Schritten werden eine Durchschnittsgeschwindigkeit von 4kn (Knoten) angenommen, bei der der Energieverbrauch bei 4kwh (Kilowattstunden) liegt. Auch die Motordrehzahl wird eingegeben, da wir diese direkt am Steuerstand einstellen und nicht direkt den gewünschten Energieverbrauch. Weiter werden Durchschnittswerte der anderen notwendigen Verbraucher mit eingerechnet, basierend auf unseren Messungen der letzten Jahre. Weitere Werte, die einfließen, sind der Batterieladestand beim Start des Törns und der Minimalladestand der Batterien, der nicht unterschritten werden darf. Zusätzlich kommt noch der gewünschte Batterieladestand bei Ankunft dazu. Diese erste Fassung erhält keinerlei wind- und wetterabhängige Faktoren. Wir sind sehr gespannt inwiefern der tatsächliche Törn durch den Einfluss von Wind und Wetter vom errechneten Basismodell abweicht.
Die Wettervorhersage legt uns nahe, dass wir die aktuelle Bucht verlassen und auf die Festlandsseite des Epirus fahren wollen. Es zieht ein großes Tief von Nordwesten über Europa heran, das die Ionischen Inseln in 3 Tagen mit heftigen Gewittern erreichen wird. So starten wir unseren ersten Törn um 8 Uhr morgens. Unser digitaler Zwilling 1.0.1. liefert die Vorgaben und wir führen zusätzlich zu unserem digitalen Logbuch von TripCon ein manuelles Logbuch mit allen für das Modell relevanten Daten.
Das Wetter im Gebiet der Ionischen Inseln ist im Juli und August fast immer vorhersagbar schön und unkompliziert, deshalb eignet sich das Revier sehr gut für ein Solarboot. Heute erwartet uns jedoch eine Überraschung. Wir fahren aus der großen tiefen eingeschnittenen Bucht von Afionas heraus und direkt in dichtesten Seenebel hinein. Solch einen Seenebel habe ich im August auf Korfu noch nie erlebt. Wir schalten die Fahrtlichter ein und bereiten uns auf eine Nebelfahrt vor.
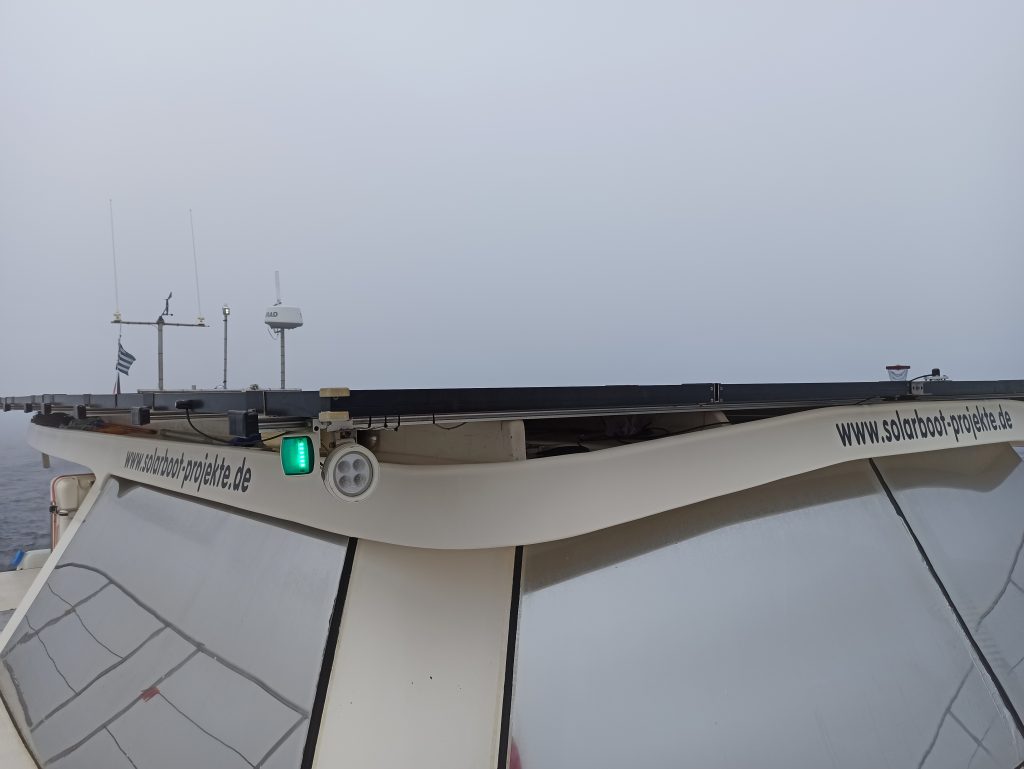
Wir haben hervorragende Technik an Bord, die unsere Fahrt durch den Nebel sicher begleitet. Das Radar ist unser wichtigstes Hilfsmittel. Die SolarWave hat ein sehr gutes Radar von Simrad und einen aktiven Radarreflektor. Durch den Radarreflektor werden unsere Echosignale verstärkt und wir werden auf dem Radar von anderen Schiffen als ausgesprochen großes Objekt dargestellt. Als weiteres Hilfsmittel haben wir unsere elektrische Nebelsignalanlage auf Automatikmodus geschaltet. Das heißt sie gibt in regelmäßigen Abständen ein Schallsignal für ein Schiff in Fahrt aus. In den Pausen dazwischen „lauschen“ wir auf Nebelsignale und Motorengeräusche anderer Schiffe. Zusätzlich zum Skipper, der am Steuerstand das Radar kontrolliert und die Navigation sicherstellt, gehe ich auf dem Vordeck Ausguck bzw. lausche auf entfernte Motorengeräusche. Wir fahren wegen des Nebels aus Vorsichtsgründen langsamer als geplant.
Das Seegebiet an der Nord-West-Ecke von Korfu ist anspruchsvoll und es gibt einige große Klippen und Untiefen. Wir kennen das Gebiet und fahren mit Hilfe des Radars und entlang der Wegpunktnavigation sicher an den Klippen vorbei. Ich kann diese nicht mehr mit bloßem Auge erkennen, sondern höre lediglich ein leichtes Brandungsrauschen. Insgesamt sind nicht viele Boote unterwegs. In der Nähe der Klippen von Nisis Karavi fahren wir an zwei Fischerbooten vorbei. Ein festes Schlauchboot kommt uns kurz danach in Sichtweite entgegen, es hat uns wohl auf seinem Radar gut gesehen. Wir selbst sehen es erst relativ spät, da das Boot keinen Radarreflektor an Bord hat. Außer uns betätigt kein anderes Boot sein Nebelhorn, auch nicht die Segelyacht, die später in Sichtweite vorbeifährt.
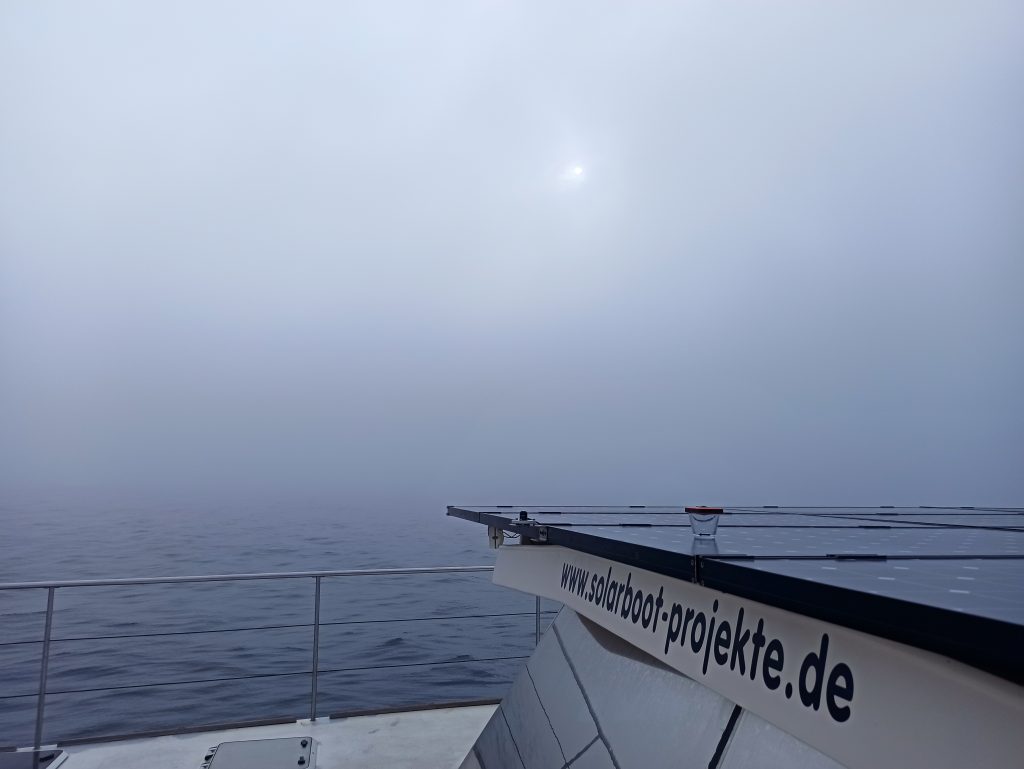
Der Nebel ist so dicht, dass Entfernungen mit dem bloßen Auge sehr schwer abzuschätzen sind. Die Sonne ist manchmal als fahler Lichtfleck im Grau zu entdecken. Wie geplant führen wir das manuelle Logbuch, fahren aber wegen des Nebels deutlich langsamer. Interessant wird sein, wie viel weniger Solarertrag wir wegen des Nebels über den Tag verteilt erhalten. Der Nebel hält sich hartnäckig fast während der gesamten Fahrt an der Nordküste entlang, mit kleinen Auflockerungen und löst sich erst kurz vor der Nord-Ost-Ecke von Korfu, auf der Höhe von Kassiopi, wieder auf.
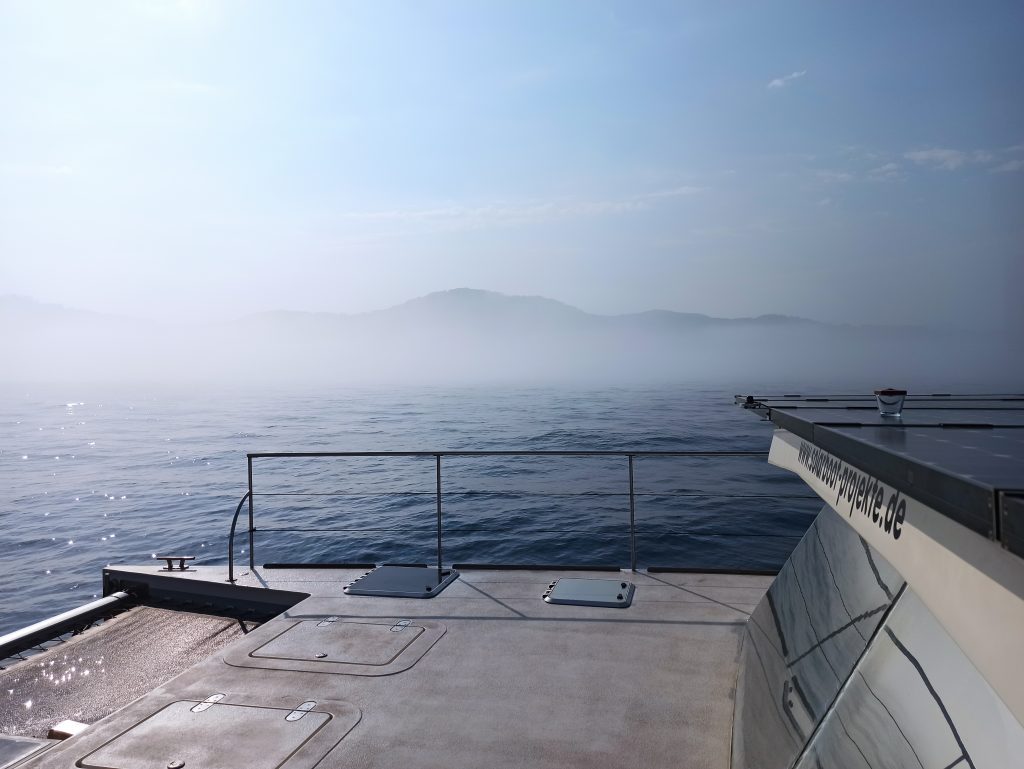
Während der Fahrt durch den Nebel hatten wir erheblich Strömung von hinten, die geholfen hat uns zu schieben. Nachdem wir um die Ecke fahren und in das Nadelöhr an der Nord-Ostküste von Korfu kommen, steht uns fast 1 Knoten Strömung entgegen. Das ist viel. Da wir auf dieser Strecke nicht mehrere Wegpunkte angegeben haben, ist es nicht ganz einfach dies korrekt zu dokumentieren als die Strömung nachlässt. Nach gut acht Stunden Fahrt kommen wir in Kerkyra, der Hauptstadt von Korfu an. Auf den ersten Blick haben wir sowohl den prognostizierten Batterieladestand als auch die Fahrtzeit gut getroffen. Insgesamt hatten wir sowohl Faktoren, die uns langsamer gemacht haben als auch Faktoren, die dazu geführt haben, dass wir zum Schluss schneller fahren konnten. Eine genauere Analyse der Fahrt wird in den nächsten Tagen gemacht, genauso wie eine Weiterentwicklung des Modells.
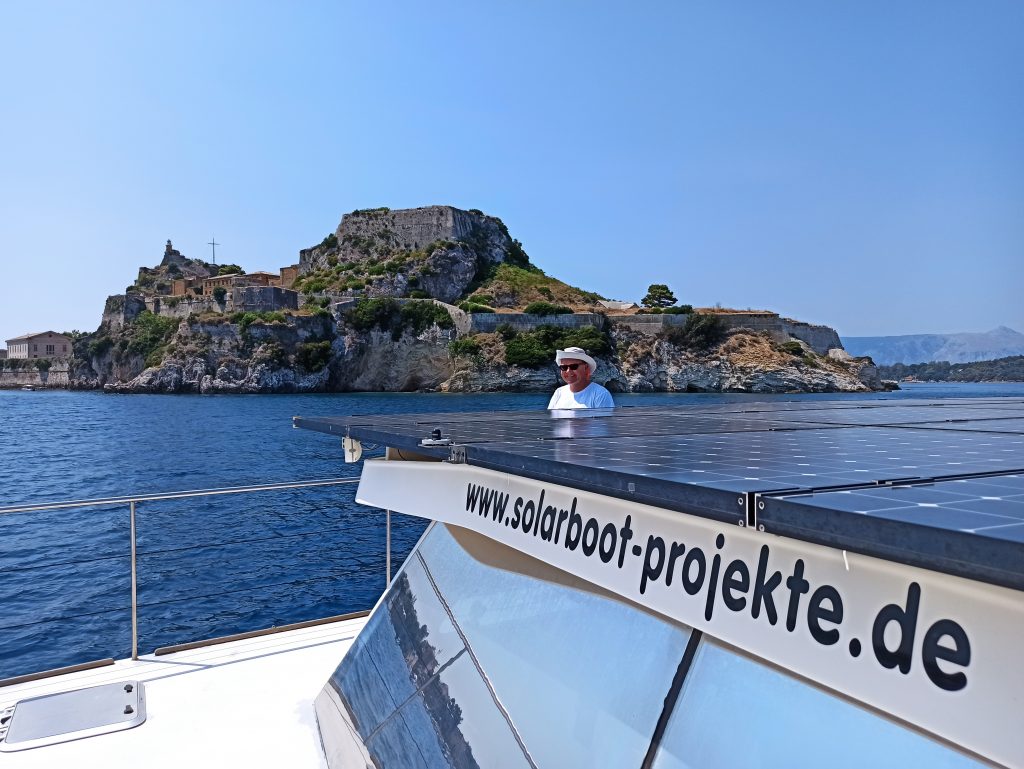
Überraschend ist, dass die Wassertemperatur auf der Ostseite von Korfu mit 28 Grad circa 6 Grad höher ist als er an der Westseite war. Kerkyra ist insgesamt heiß und schwül und wir machen Abends Pause auf dem Vordeck mit Blick auf die Burg und die Ankerbucht. In der gesamten Ankerbucht und im Yachthafen sind deutlich weniger große Yachten als in den vorhergehenden Jahren und das Wasser in der Bucht ist ausgesprochen klar. Wir sehen einige Fische, die gerne zwischen den Yachten auf Futtersuche gehen.